


Калибровка — важнейший процесс обеспечения точности и аккуратности манипулятора робота с ЧПУ. Как поставщик высококачественногоРука робота с ЧПУ, мы понимаем важность правильных методов калибровки. Целью этого блога является изучение различных методов калибровки манипулятора робота с ЧПУ и предоставление глубоких знаний нашим потенциальным клиентам и энтузиастам отрасли.
1. Геометрическая калибровка
Геометрическая калибровка — один из наиболее фундаментальных методов калибровки манипулятора робота с ЧПУ. Основное внимание уделяется определению геометрических параметров кинематической модели робота. Эти параметры включают длину звеньев, смещение соединений и углы соединений. Точно измеряя эти значения, мы можем уменьшить ошибки, вызванные производственными допусками и механическим износом.
Основные этапы геометрической калибровки обычно включают использование измерительного устройства, такого как лазерный трекер или координатно-измерительная машина (КИМ). Эти устройства могут точно измерять положение определенных точек манипулятора робота в пространстве. Сравнивая измеренные положения с теоретическими положениями, рассчитанными по кинематической модели, можно выявить ошибки в геометрических параметрах. Затем с помощью математических алгоритмов мы можем настроить эти параметры, чтобы минимизировать ошибки позиционирования.
Например, если измеренное положение рабочего органа робота отличается от ожидаемого, это может быть связано с неправильной длиной звена. Регулируя параметр длины звена в кинематической модели в соответствии с анализом ошибок, мы можем повысить точность позиционирования руки робота.
2. Кинематическая калибровка
Кинематическая калибровка расширяет геометрическую калибровку. Помимо рассмотрения геометрических параметров, он также учитывает динамические характеристики руки робота, такие как податливость сустава и люфт. Эти динамические факторы могут вызвать дополнительные ошибки во время движения робота, которые нелегко устранить только с помощью геометрической калибровки.
Для выполнения кинематической калибровки требуются передовые методы и алгоритмы измерений. Один из подходов заключается в использовании датчиков силы для измерения сил и крутящих моментов в суставах. Анализируя взаимосвязь между приложенными силами и возникающими в результате смещениями суставов, мы можем смоделировать податливость сустава. Еще одним важным аспектом является измерение и компенсация люфта. Люфт возникает при люфте в шестерне или системе передачи шарнира, вызывая задержку или неточность движения.
Например, вУправляющий робот с ЧПУ, которому необходимо выполнять повторяющиеся и точные задачи по загрузке и разгрузке, кинематическая калибровка необходима, чтобы гарантировать, что робот может точно поднимать и размещать заготовки даже при различных нагрузках и условиях движения.
3. Калибровка с использованием внешних эталонов
Методы калибровки на основе внешних эталонов основаны на использовании внешних приспособлений или ориентиров с известными положениями и ориентациями. Эти эталоны можно использовать для калибровки абсолютного положения и ориентации руки робота в рабочем пространстве.
Одним из распространенных способов является использование калибровочной пластины с точно обозначенными характеристиками. Манипулятор робота запрограммирован на касание определенных точек на калибровочной пластине, а измеренные положения сравниваются с известными положениями этих точек. Этот процесс помогает исправить любые ошибки в системе координат робота и повысить общую точность движения робота в рабочем пространстве.
Другой подход заключается в использовании визуальных маркеров или датчиков. Например, в рабочем пространстве можно установить камеру для определения положения визуальных маркеров на руке робота. Отслеживая маркеры, можно точно определить положение и ориентацию руки робота, а также исправить любые ошибки калибровки. Этот метод особенно полезен в приложениях, где роботу необходимо взаимодействовать с другими объектами в общем рабочем пространстве, например вРобот для обслуживания машинсценарий.
4. Калибровка на основе датчика
В современных манипуляторах роботов с ЧПУ часто используются различные датчики для улучшения производительности робота. Методы калибровки на основе датчиков используют эти датчики для калибровки положения, ориентации и других параметров робота.
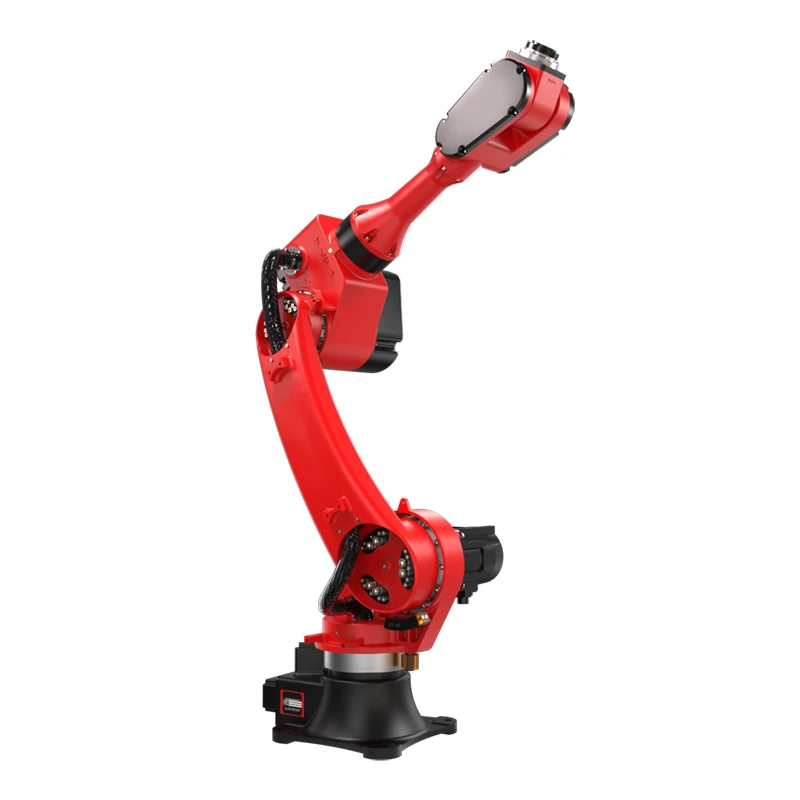

Например, инерционные единицы измерения (IMU) можно использовать для измерения ускорения и угловой скорости робота. Интегрируя данные от IMU, мы можем оценить положение и ориентацию робота в режиме реального времени. Однако IMU подвержены дрейфу со временем, поэтому для исправления накопленных ошибок требуется калибровка. Это можно сделать путем сравнения измерений на основе IMU с другими более точными методами измерения, такими как лазерное слежение.
Датчики силы также можно использовать для калибровки. ВРобот для обслуживания станков с ЧПУКогда рука робота взаимодействует с заготовкой или станком, датчики силы могут обнаруживать контактные силы. Эти силы можно использовать для калибровки положения и ориентации робота, чтобы обеспечить правильное и безопасное взаимодействие.
5. Самокалибровка
Самокалибровка — это новый и многообещающий метод калибровки манипуляторов роботов с ЧПУ. Это позволяет роботу калиброваться без необходимости использования внешних измерительных устройств или сложных настроек.
Один из подходов самокалибровки использует избыточную информацию в датчиках суставов робота. Например, если у робота больше суставов, чем необходимо для конкретной задачи, дополнительные датчики суставов могут предоставить дополнительную информацию для калибровки. Анализируя взаимосвязь между показаниями датчиков суставов и движением робота, робот может обнаружить и исправить любые внутренние ошибки.
Еще одним аспектом самокалибровки является использование алгоритмов машинного обучения. Робот может собирать данные во время своей обычной работы, такие как углы суставов, положения и силы, и использовать модели машинного обучения, чтобы изучить взаимосвязь между этими данными и ошибками калибровки. Со временем робот сможет постоянно повышать точность калибровки посредством самообучения.
Почему калибровка важна для манипулятора робота с ЧПУ
Правильная калибровка имеет несколько существенных преимуществ для манипуляторов роботов с ЧПУ. Во-первых, это повышает точность и точность движений робота. В таких областях применения, как механическая обработка, сварка и сборка, высокая точность имеет решающее значение для обеспечения качества конечного продукта. Хорошо откалиброванная рука робота может уменьшить размерные ошибки заготовок, что приведет к повышению качества продукции.
Во-вторых, калибровка повышает повторяемость движений робота. В сценариях массового производства робот должен выполнять одну и ту же задачу неоднократно и с высокой последовательностью. Калибровка помогает гарантировать, что робот сможет занимать одно и то же положение и ориентацию каждый раз при выполнении задачи, уменьшая изменчивость производственного процесса.
Наконец, калибровка может повысить надежность и срок службы манипулятора робота. Уменьшая механическое напряжение, вызванное неточным движением, калибровка может предотвратить преждевременный износ компонентов робота, что приводит к снижению затрат на техническое обслуживание и увеличению срока службы.
Свяжитесь с нами, чтобы узнать о ваших потребностях в манипуляторе робота с ЧПУ
Как профессиональный поставщикРука робота с ЧПУ, мы стремимся предоставлять нашим клиентам высококачественную продукцию и комплексные услуги по калибровке. Наша команда экспертов имеет большой опыт калибровки манипуляторов роботов с ЧПУ с использованием различных методов, что гарантирует максимальную производительность вашего робота.
Если вы заинтересованы в нашей продукции или вам нужна дополнительная информация о методах калибровки роботов-манипуляторов с ЧПУ, или если вы хотите обсудить потенциальную покупку, свяжитесь с нами. Мы с нетерпением ждем возможности сотрудничать с вами для удовлетворения ваших потребностей в промышленной автоматизации. Нужна ли вамУправляющий робот с ЧПУ, аРобот для обслуживания машинилиПогрузочно-разгрузочный робот, у нас есть подходящее решение для вас.
Ссылки
- Сицилиано, Бруно и Усама Хатиб, ред. Справочник Спрингера по робототехнике. Спрингер, 2016.
- Крейг, Джон Дж. Введение в робототехнику: механика и управление. Пирсон, 2009.
- Спонг, Марк В., Сет Хатчинсон и М. Видьясагар. Моделирование и управление роботами. Уайли, 2006.


