


В современной производственной и логистической отраслях роботы-укладчики стали незаменимыми инструментами для повышения эффективности и снижения затрат на рабочую силу. Как ведущий поставщик роботов-укладчиков на поддоны, мы понимаем решающую роль, которую системы программного обеспечения играют в работе и производительности этих роботов. В этом блоге мы рассмотрим различные программные системы, используемые для управления роботами-укладчиками поддонов, их функции, преимущества и то, как они способствуют общей функциональности наших роботов-укладчиков.Робот для укладки коробок на поддоны,Рука робота-паллетизатора,Роботизированный укладчик ящиков,Робот для укладки колонн на поддоны, иАвтоматический роботизированный укладчик паллет.
1. Программное обеспечение для программирования
Программное обеспечение для программирования является основой любой роботизированной системы укладки на поддоны. Оно позволяет операторам определять движения робота, схемы укладки на поддоны и задачи. Существует два основных типа программного обеспечения для программирования: обучающее подвесному программированию и автономное программирование.
Обучение программированию подвесного пульта
Программирование подвесного пульта обучения — это традиционный метод, при котором оператор вручную перемещает манипулятор робота в разные положения с помощью портативного устройства, называемого подвесным пультом обучения. Затем оператор записывает эти положения, а робот повторяет движения во время работы. Этот метод прост и требует минимальных знаний программирования, что делает его подходящим для простых задач по паллетированию. Однако для сложных приложений это может занять много времени и быть менее гибким.
Автономное программирование
Программное обеспечение для автономного программирования (OLP) позволяет операторам создавать и моделировать программы роботов на компьютере, не вмешиваясь в реальный производственный процесс. Программное обеспечение OLP использует виртуальную модель робота и рабочее пространство для моделирования процесса паллетирования, что позволяет операторам оптимизировать программу перед ее развертыванием на роботе. Этот метод предлагает ряд преимуществ, в том числе сокращение времени программирования, повышенную гибкость и возможность моделирования сложных схем укладки на поддоны. Кроме того, программное обеспечение OLP можно интегрировать с другими производственными системами, такими как программное обеспечение CAD/CAM, для повышения общей эффективности производственной линии.
2. Программное обеспечение машинного зрения
Программное обеспечение Vision — еще один важный компонент роботизированных систем укладки на поддоны. Это позволяет роботу «видеть» и точно идентифицировать объекты, поддоны и их положение. Программное обеспечение Vision использует камеры и датчики для захвата изображений и данных, которые затем обрабатываются программным обеспечением для определения местоположения и ориентации объектов.
Распознавание объектов
Одной из основных функций программного обеспечения машинного зрения является распознавание объектов. Это позволяет роботу идентифицировать различные типы объектов по их форме, размеру, цвету и другим визуальным характеристикам. Эта возможность необходима для обработки различных продуктов в процессе паллетирования, таких как коробки, ящики и мешки. Точно распознавая объекты, робот может поднять их и разместить на поддоне в правильной ориентации и положении.
Обнаружение поддонов
Программное обеспечение Vision также играет решающую роль в обнаружении поддонов. Он может определять положение и ориентацию поддона, а также наличие каких-либо препятствий или поврежденных поддонов. Эта информация используется роботом для корректировки его движений и обеспечения безопасного и эффективного выполнения процесса укладки на поддоны.
Обнаружение и исправление ошибок
Помимо распознавания объектов и обнаружения поддонов, программное обеспечение машинного зрения также можно использовать для обнаружения и исправления ошибок. Он может контролировать процесс паллетирования в режиме реального времени и обнаруживать любые ошибки или отклонения от запрограммированного шаблона. При обнаружении ошибки программное обеспечение может отправить роботу сигнал остановить работу и исправить ошибку, предотвращая повреждение продукта и сокращая время простоя.
3. Программное обеспечение для управления движением
Программное обеспечение управления движением отвечает за управление движением руки робота. Это гарантирует, что робот движется плавно и точно при выполнении задач по укладке на поддоны. Программное обеспечение для управления движением использует алгоритмы и системы обратной связи для регулировки скорости, ускорения и положения робота на основе запрограммированных инструкций.
Планирование траектории
Одной из ключевых функций программного обеспечения для управления движением является планирование траектории. Он вычисляет оптимальный путь перемещения руки робота из одного положения в другое, принимая во внимание кинематику робота, ограничения рабочего пространства и схему укладки на поддоны. Заранее планируя траекторию, программное обеспечение может минимизировать время движения робота и энергопотребление, повышая общую эффективность процесса укладки на поддоны.
Силовой контроль
Программное обеспечение для управления движением также может включать технологию управления усилием, чтобы гарантировать, что робот применяет необходимое усилие при подъеме и размещении объектов. Это особенно важно при работе с хрупкими или деликатными продуктами, поскольку применение слишком большого усилия может привести к повреждению. Технология контроля силы позволяет роботу чувствовать силу, действующую на объект, и соответствующим образом регулировать захват, гарантируя безопасное и бережное обращение с продуктами.
Синхронизация
В некоторых приложениях для паллетирования можно одновременно использовать несколько роботов для увеличения пропускной способности. Программное обеспечение для управления движением может синхронизировать движения этих роботов, чтобы гарантировать их слаженную совместную работу. Он может координировать время операций комплектования и размещения, предотвращая столкновения и обеспечивая эффективное выполнение процесса укладки на поддоны.
4. Программное обеспечение для интеграции системы управления складом
Программное обеспечение для интеграции системы управления складом (WMS) позволяет роботу-укладчику на поддоны связываться и взаимодействовать с WMS. WMS отвечает за управление запасами, заказами и местами хранения на складе. Благодаря интеграции робота-укладчика с WMS робот может получать инструкции о том, какие продукты выбирать, где их размещать на поддоне и какой поддон использовать.
Выполнение заказа
Программное обеспечение интеграции WMS позволяет роботу-укладчику участвовать в процессе выполнения заказа. Он может получать заказы из WMS, выбирать подходящие продукты со складов и укладывать их на поддоны в соответствии с требованиями заказа. Эта интеграция оптимизирует процесс выполнения заказов, сокращая ручной труд и повышая точность заказов.
Управление запасами
Интеграция робота-укладчика с WMS также позволяет улучшить управление запасами. Робот может предоставлять в режиме реального времени данные об уровнях запасов, такие как количество продуктов на паллетах и расположение поддонов. Эта информация может использоваться WMS для оптимизации уровня запасов, сокращения дефицита и повышения общей эффективности склада.
5. Преимущества использования программных систем для роботов-паллетировщиков
Использование программных систем для управления роботами-укладчиками паллет дает ряд преимуществ производителям и поставщикам логистических услуг.
Повышенная эффективность
Программные системы, такие как программное обеспечение для программирования, программное обеспечение для машинного зрения и программное обеспечение для управления движением, позволяют роботу более эффективно выполнять задачи по укладке на поддоны. Они могут оптимизировать движения робота, сократить время цикла и увеличить производительность процесса укладки на поддоны. Это приводит к повышению производительности и снижению затрат для бизнеса.
Улучшенная точность
Программное обеспечение машинного зрения и программное обеспечение управления движением гарантируют, что робот сможет точно выбирать и размещать объекты на поддоне. Это снижает риск повреждения продукции и повышает качество операции паллетирования. Кроме того, интеграция с WMS позволяет более точно выполнять заказы и управлять запасами.
Гибкость
Программные системы обеспечивают гибкость для работы с различными продуктами и схемами укладки на поддоны. С помощью программного обеспечения для автономного программирования операторы могут легко модифицировать программу робота в соответствии с различными размерами, формами и требованиями к укладке на поддоны. Это делает робота-укладчика поддонов подходящим для широкого спектра применений в различных отраслях промышленности.
Безопасность
Программное обеспечение Vision и программное обеспечение управления движением включают в себя функции безопасности, обеспечивающие безопасную работу робота-укладчика на поддоны. Они могут обнаруживать препятствия, предотвращать столкновения и корректировать движения робота, чтобы избежать потенциальных опасностей. Это снижает риск несчастных случаев и травм на производстве.
Заключение
Как поставщик роботов-укладчиков паллет, мы осознаем важность программных систем для производительности и функциональности наших роботов. Программное обеспечение для программирования, программное обеспечение для машинного зрения, программное обеспечение для управления движением и программное обеспечение для интеграции системы управления складом — все они играют решающую роль, позволяя роботу эффективно, точно и безопасно выполнять задачи укладки на поддоны. Эти программные системы предлагают многочисленные преимущества производителям и поставщикам логистических услуг, включая повышение эффективности, точности, гибкости и безопасности.
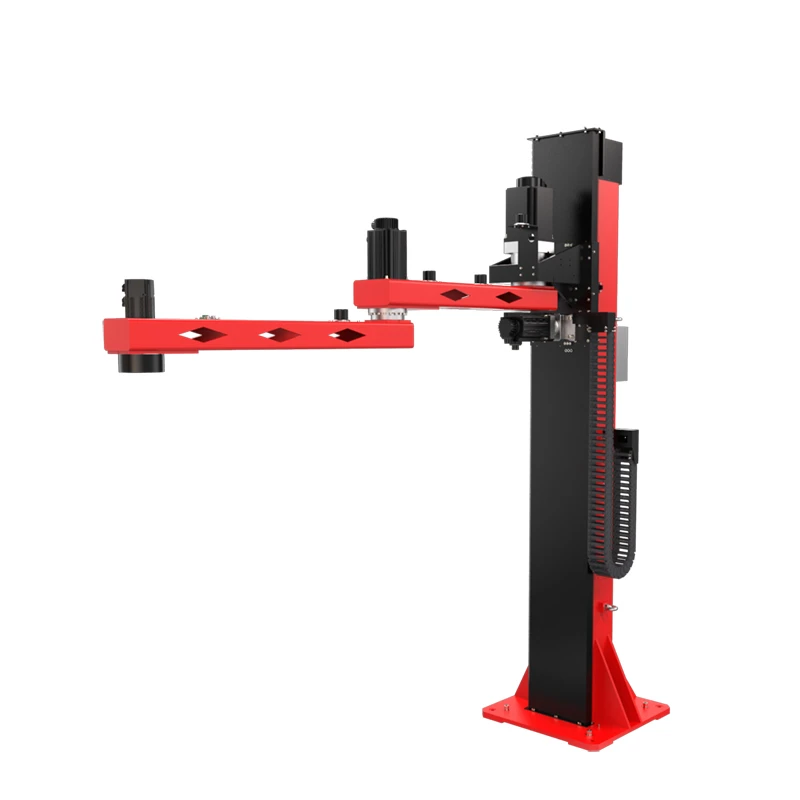

Если вам интересно узнать больше о нашемРобот для укладки коробок на поддоны,Рука робота-паллетизатора,Роботизированный укладчик ящиков,Робот для укладки колонн на поддоны, илиАвтоматический роботизированный укладчик паллети как наши программные системы могут повысить их производительность, пожалуйста, свяжитесь с нами для подробного обсуждения и переговоров о закупках.
Ссылки
- Бут, Р.А., и Девасия, С. (2002). Адаптивное управление роботами-манипуляторами с использованием нейронных сетей и оценки параметров. Транзакции IEEE по технологиям систем управления, 10 (2), 213–223.
- Крейг, Джей-Джей (2005). Введение в робототехнику: механика и управление. Пирсон Прентис Холл.
- Ноф, С.Ю. (ред.). (1999). Справочник по промышленной робототехнике. Джон Уайли и сыновья.


