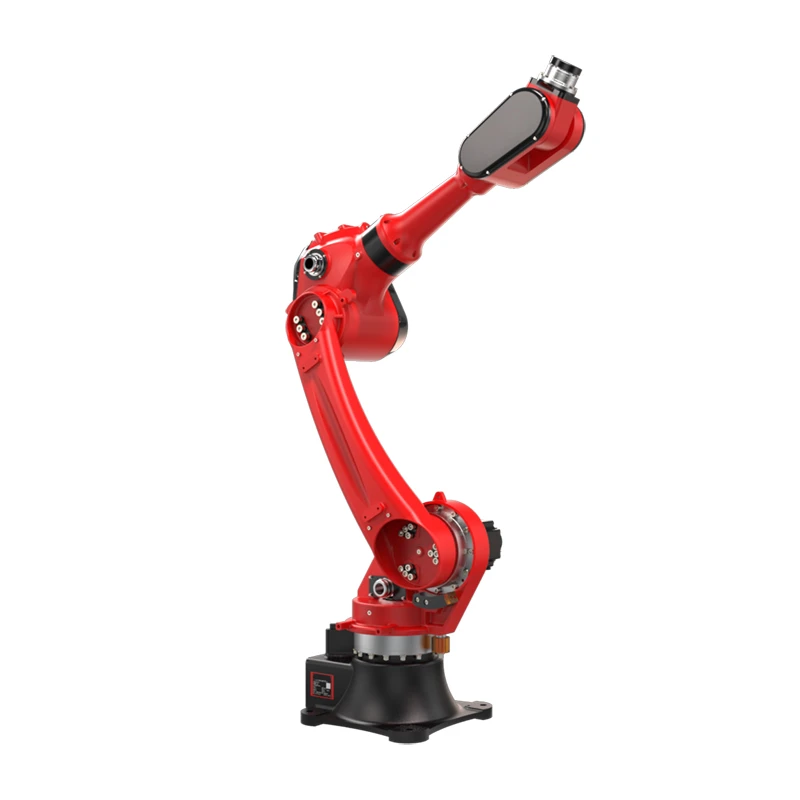
Разработка роботов-манипуляторов в моей стране началась в начале 1970-х годов, когда исследователи спонтанно разработали свои собственные роботизированные системы. Шанхайский завод автомобильных запчастей №. 2 разработал роботизированную руку для штамповки корпусов автомобильных ламп, а Тяньцзиньский завод кузнечного оборудования разработал роботизированную руку для загрузки и разгрузки поковок. Ранние роботизированные руки использовали простой принцип управления позиционированием «стоп».
В период 12-й пятилетки-плана возможности независимых исследований и разработок роботов отечественного производства значительно улучшились. Компания Guangzhou CNC выпустила робота-манипулятора RJ05 с полностью независимыми правами интеллектуальной собственности. В области погрузочно-разгрузочных работ и погрузки/разгрузки отечественные промышленные роботы теперь могут в основном конкурировать с иностранными брендами.
В настоящее время интеллектуальные системы погрузочно-разгрузочных работ превратились в сложные системы управления потоками материалов, включающие в себя точное позиционирование, надежный захват и интеллектуальное управление. В будущем, при поддержке таких революционных технологий, как 5G, цифровые двойники, периферийные вычисления, Интернет вещей и искусственный интеллект, системы обработки материалов будут развиваться в направлении гибкости, автономии и сотрудничества, в конечном итоге переходя к высокоинтеллектуальной автономии.