


Какова инерция манипулятора робота с ЧПУ?
В сфере промышленной автоматизации роботы-манипуляторы с ЧПУ стали незаменимыми инструментами, производящими революцию в производственных процессах в различных отраслях. Будучи руководителем [роль компании, например, «поставщик роботов с ЧПУ»], я воочию стал свидетелем преобразующей силы этих сложных машин. Одним из важнейших аспектов, который часто остается незамеченным, но существенно влияет на производительность манипулятора робота с ЧПУ, является его инерция. В этом сообщении блога мы углубимся в концепцию инерции роботов-манипуляторов с ЧПУ, изучим ее последствия, факторы, влияющие на нее, и то, как она влияет на общую работу этих замечательных устройств.
Понимание инерции
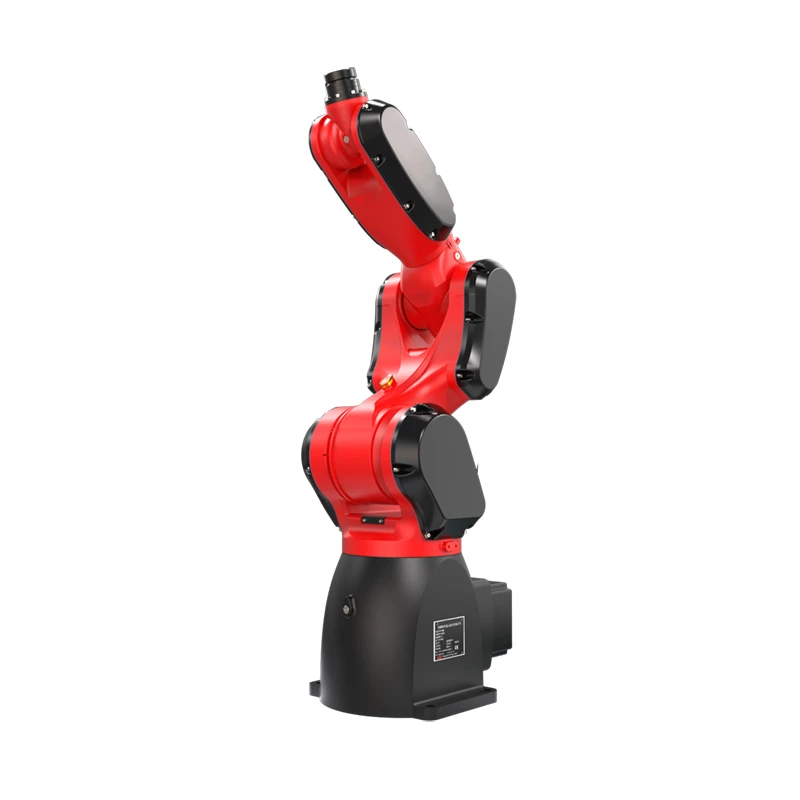
Инерция в контексте физики — это свойство объекта сопротивляться изменениям состояния своего движения. В случае манипулятора робота с ЧПУ инерция означает сопротивление, которое он оказывает изменениям скорости или направления движения. Это сопротивление в первую очередь определяется массой руки робота и распределением этой массы относительно его оси вращения.
Формула для расчета момента инерции (I) твердого тела имеет вид:
[ I = \sum_{i} m_{i} r_{i}^{2} ]
где ( m_{i} ) — масса ( i^{th} ) частицы в теле, а ( r_{i} ) — перпендикулярное расстояние частицы ( i^{th} ) от оси вращения.
Для руки робота с ЧПУ момент инерции играет решающую роль в определении того, насколько быстро рука может ускоряться, замедляться и изменять свое направление. Более высокий момент инерции означает, что рычагу требуется больший крутящий момент для достижения того же ускорения или замедления по сравнению с рычагом с более низким моментом инерции.
Факторы, влияющие на инерцию манипулятора робота с ЧПУ
Несколько факторов способствуют инерции руки робота с ЧПУ. Понимание этих факторов необходимо для оптимизации конструкции и производительности манипулятора.
-
Масса руки: Общая масса манипулятора робота является одним из основных факторов, влияющих на его инерцию. Более тяжелая рука будет иметь более высокий момент инерции, что затрудняет ускорение и замедление. Производители часто стремятся уменьшить массу рычага без ущерба для его прочности и жесткости, чтобы улучшить его динамические характеристики.
-
Массовое распространение: Распределение массы внутри руки робота также играет важную роль в определении его инерции. Рука робота с более централизованным распределением массы будет иметь меньший момент инерции по сравнению с рукой с более распределенным распределением массы. Конструкторы тщательно продумывают размещение таких компонентов, как двигатели, шестерни и датчики, чтобы минимизировать момент инерции и улучшить реакцию руки.
-
Длина руки: Длина руки робота влияет на его момент инерции. Более длинный рычаг будет иметь более высокий момент инерции, поскольку масса распределяется дальше от оси вращения. Это может затруднить контроль движения руки, особенно на высоких скоростях.
-
Полезная нагрузка: Полезная нагрузка, которую несет манипулятор робота, также способствует его инерции. Более тяжелая полезная нагрузка увеличит общую массу стрелы, что приведет к увеличению момента инерции. При выборе модели для конкретного применения важно учитывать грузоподъемность манипулятора робота.
Влияние инерции на производительность руки робота с ЧПУ
Инерция манипулятора робота с ЧПУ имеет несколько последствий для его производительности и работы.
-
Ускорение и замедление: более высокий момент инерции означает, что манипулятору робота требуется больший крутящий момент для ускорения и замедления. Это может привести к замедлению времени отклика и снижению производительности. Производителям, возможно, придется использовать более мощные двигатели или оптимизировать конструкцию рычага, чтобы преодолеть эффекты инерции и улучшить его возможности ускорения и замедления.
-
Точность и аккуратность: Инерция также может влиять на точность и аккуратность движения руки робота. Более высокий момент инерции может привести к тому, что рычаг выйдет за пределы заданного положения или не достигнет его, что приведет к ошибкам в производственном процессе. Чтобы обеспечить точное и точное движение, важно тщательно контролировать инерцию руки и использовать передовые алгоритмы управления.
-
Энергопотребление: Инерция манипулятора робота также может влиять на его энергопотребление. Более высокий момент инерции требует больше энергии для ускорения и замедления рычага, что приводит к увеличению энергопотребления. Уменьшая инерцию рычага, производители могут повысить его энергоэффективность и снизить эксплуатационные расходы.
-
Механический стресс: Инерция также может подвергнуть манипулятор робота механическому напряжению, особенно во время высокоскоростных движений или резких изменений направления. Более высокий момент инерции может увеличить нагрузку на суставы, подшипники и другие компоненты рычага, что приведет к преждевременному износу и выходу из строя. Чтобы свести к минимуму механическое напряжение, важно спроектировать рычаг с низким моментом инерции и использовать высококачественные компоненты.

Оптимизация инерции роботов-манипуляторов с ЧПУ
Как [роль компании, например, «поставщик манипуляторов с ЧПУ»], мы понимаем важность оптимизации инерции нашей продукции для обеспечения превосходной производительности и надежности. Вот некоторые стратегии, которые мы используем для минимизации инерции наших роботов с ЧПУ:
-
Легкие материалы: мы используем легкие материалы, такие как композиты из алюминия и углеродного волокна, чтобы уменьшить массу руки робота без ущерба для его прочности и жесткости. Эти материалы обладают отличным соотношением прочности и веса, что позволяет нам создавать рычаги с более низким моментом инерции.
-
Компактный дизайн: Мы тщательно проектируем манипулятор робота, чтобы обеспечить компактное и централизованное распределение массы. Минимизируя расстояние между центром масс и осью вращения, мы можем уменьшить момент инерции и улучшить отзывчивость руки.
-
Расширенные алгоритмы управления: Мы используем передовые алгоритмы управления, чтобы компенсировать влияние инерции и обеспечить точное и точное движение. Эти алгоритмы могут регулировать скорость и ускорение рычага в зависимости от нагрузки и желаемой траектории, сводя к минимуму перелет и недолет.
-
Управление полезной нагрузкой: Мы предоставляем нашим клиентам рекомендации по управлению полезной нагрузкой, чтобы гарантировать, что манипулятор робота работает в пределах проектных ограничений. Тщательно выбирая подходящую полезную нагрузку и распределяя ее равномерно, мы можем минимизировать влияние полезной нагрузки на инерцию руки.
Заключение
Инерция — критический фактор, который существенно влияет на производительность и работу манипулятора робота с ЧПУ. Понимая концепцию инерции и влияющие на нее факторы, производители могут оптимизировать конструкцию и производительность своих роботов-манипуляторов для достижения превосходной производительности, точности и энергоэффективности. В качестве [роли компании, например, «Поставщик роботизированных манипуляторов с ЧПУ»] мы стремимся предоставлять нашим клиентам высококачественные роботизированные манипуляторы, которые разработаны для минимизации инерции и обеспечения исключительной производительности.
Если вы ищетеРука робота с ЧПУ,Управляющий робот с ЧПУ,Погрузочно-разгрузочный робот,Загрузочный робот с ЧПУ, илиРобот для обслуживания машин, мы приглашаем вас связаться с нами, чтобы обсудить ваши конкретные требования. Наша команда экспертов будет рада помочь вам в выборе подходящего манипулятора для вашего применения и предоставить вам всестороннюю поддержку на протяжении всего процесса покупки.
Ссылки
- Динамика машин, Ричард Г. Будинас, Дж. Кейт Нисбетт
- Робототехника: моделирование, планирование и управление, Бруно Сицилиано, Лоренцо Скьявикко, Луиджи Виллани, Джузеппе Ориоло


