


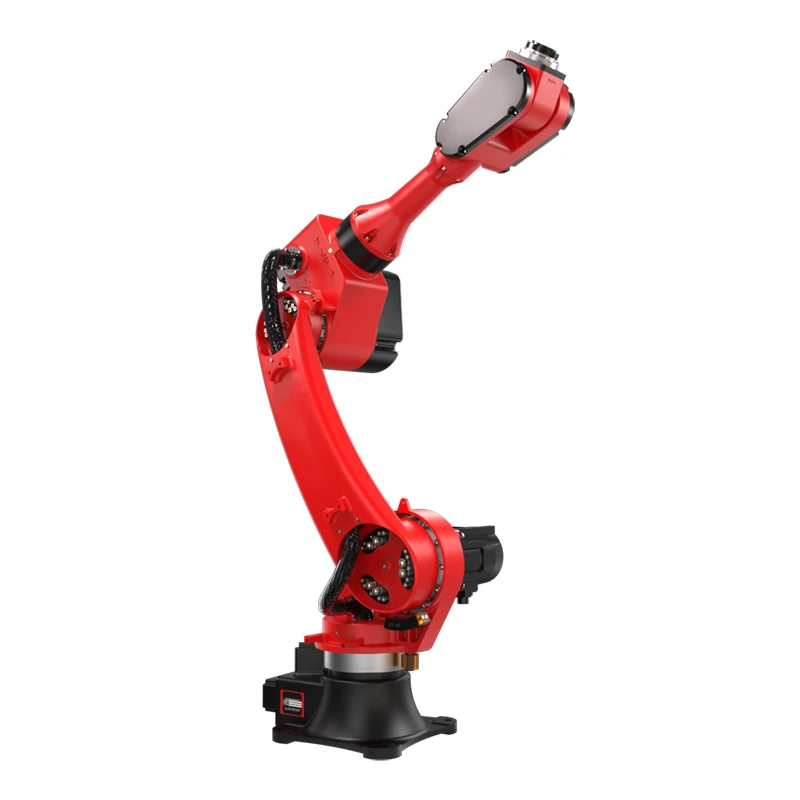
Робот для обслуживания станков является важнейшим компонентом современного производства, предназначенным для выполнения таких задач, как загрузка и разгрузка заготовок со станков, обеспечивая непрерывные и эффективные производственные процессы. В основе его безопасности и оптимальной работы лежит тормозная система. Как поставщик роботов для обслуживания машин, мы понимаем важность надежной тормозной системы и ее влияние на общую производительность робота.
Основы тормозной системы роботов-механиков
Тормозная система робота, обслуживающего машины, служит нескольким целям. В первую очередь он отвечает за удержание суставов робота на месте, когда робот не движется. Это важно для поддержания положения руки робота и рабочего органа, гарантируя, что заготовка останется в правильном положении. Когда робот выключен, тормоза предотвращают перемещение суставов под действием силы тяжести или внешних сил.
Помимо удержания позиции, тормозная система также играет жизненно важную роль в быстрой остановке в экстренных ситуациях. В производственной среде существует множество потенциальных опасностей, таких как столкновения с другим оборудованием, случайное попадание операторов в рабочую зону робота или неисправность самого робота. Хорошо спроектированная тормозная система может быстро остановить робота, сводя к минимуму риск повреждения робота, детали и окружающего оборудования, а также снижая вероятность травмирования людей-операторов.
Типы тормозов, используемых в роботах для обслуживания машин
Электромагнитные тормоза
Электромагнитные тормоза широко используются в роботах для обслуживания машин. Эти тормоза действуют по принципу электромагнитной силы. Когда робот включен и работает в обычном режиме, на электромагнитную катушку подается напряжение, которое создает магнитное поле. Это магнитное поле отпускает тормоз, позволяя суставам робота свободно двигаться. Когда питание отключается намеренно или в результате аварийной остановки, электромагнитная катушка теряет свое магнитное поле, и подпружиненный механизм включает тормоз, фиксируя шарнир на месте.
Одним из преимуществ электромагнитных тормозов является их быстрое время отклика. Они могут включаться или отключаться за считанные миллисекунды, что имеет решающее значение для аварийной остановки. Кроме того, электромагнитные тормоза относительно просты по конструкции и просты в обслуживании. Для работы им также не требуется отдельный источник питания, поскольку их можно интегрировать в существующую электрическую систему робота.
Гидравлические тормоза
Гидравлические тормоза — еще один вариант роботов для обслуживания машин. В этих тормозах для создания тормозного усилия используется гидравлическая жидкость. В гидравлической тормозной системе насос подает давление в гидравлическую жидкость, которая затем подается в тормозные цилиндры. Когда необходимо задействовать тормоз, на тормозные колодки или диски подается гидравлическое давление, создавая трение и останавливая движение сустава робота.
Гидравлические тормоза обеспечивают высокий тормозной момент, что делает их подходящими для тяжелых роботов, обслуживающих машины, которые обрабатывают большие и тяжелые заготовки. Они могут обеспечить более стабильное и мощное тормозное усилие по сравнению с электромагнитными тормозами. Однако гидравлические тормоза более сложны по конструкции и требуют регулярного обслуживания гидравлической системы, включая проверку на герметичность и обеспечение надлежащего уровня жидкости.
Механические тормоза
Механические тормоза часто используются в сочетании с другими типами тормозов или в качестве резервной системы. Эти тормоза основаны на механических компонентах, таких как шестерни, рычаги и пружины, для создания тормозного усилия. Например, механический тормоз может использовать храповой механизм для фиксации шарнира на месте.
Механические тормоза просты, надежны и не зависят от электрической или гидравлической мощности. Они могут быть экономически эффективным решением для некоторых приложений. Однако у них может быть более медленное время отклика по сравнению с электромагнитными и гидравлическими тормозами, а их тормозная сила может быть более ограниченной.
Факторы, влияющие на работу тормозных систем
Полезная нагрузка робота
Полезная нагрузка робота, обслуживающего машину, оказывает существенное влияние на тормозную систему. Более тяжелая полезная нагрузка требует более мощной тормозной системы, чтобы удерживать шарнир на месте и безопасно останавливать робота. Например,Робот для обслуживания машинпредназначенному для обработки больших и тяжелых деталей с ЧПУ, потребуется тормозная система с более высоким крутящим моментом по сравнению с роботом для обработки более мелких компонентов.
Рабочая скорость
Рабочая скорость робота также влияет на требования к торможению. Роботу, который движется с высокой скоростью, нужна тормозная система, которая могла бы быстро его замедлить. Быстрее — движущиеся роботы генерируют больше кинетической энергии, и тормозная система должна уметь эффективно рассеивать эту энергию, чтобы избежать повреждения робота и обеспечить безопасность окружающей среды.
Условия окружающей среды
Среда, в которой работает робот, обслуживающий машину, также может влиять на работу тормозной системы. В грязной или пыльной среде существует более высокий риск загрязнения компонентов тормозов, что может снизить их эффективность. В агрессивной среде тормозные материалы должны быть устойчивы к коррозии, чтобы обеспечить долгосрочную надежность. Кроме того, экстремальные температуры могут повлиять на эффективность тормозной жидкости в гидравлических тормозах или на магнитные свойства электромагнитных тормозов.
Интеграция тормозных систем с управлением роботами
Тормозная система тесно интегрирована с системой управления робота. Система управления контролирует движение робота и может обнаруживать ненормальные условия, которые могут потребовать включения тормоза. Например, если движение робота отклоняется от запрограммированного пути или происходит внезапное увеличение силы на руке робота, система управления может отправить сигнал в тормозную систему, чтобы остановить робота.
В современных роботах для обслуживания машин система управления также может выполнять самодиагностику тормозной системы. Он может проверять такие факторы, как износ тормозов, правильность зацепления и функциональность электрических или гидравлических компонентов. Это позволяет на ранней стадии обнаруживать потенциальные проблемы и проводить профилактическое обслуживание, снижая вероятность неожиданных отказов тормозов.
Нормы и правила безопасности для тормозных систем
Тормозные системы роботов для обслуживания машин должны соответствовать различным стандартам и правилам безопасности. Эти стандарты разработаны для обеспечения безопасности операторов и правильного функционирования робота. Например, стандарт ISO 10218 содержит рекомендации по требованиям безопасности промышленных роботов, включая проектирование и работу тормозных систем.
Соответствие этим стандартам предполагает тщательное тестирование тормозной системы в различных условиях эксплуатации. При тестировании обычно оцениваются такие факторы, как тормозной путь, тормозной момент и время срабатывания тормозов. Производители роботов для обслуживания машин, такие как мы, стремятся обеспечить, чтобы наша продукция соответствовала этим стандартам безопасности или превосходила их.
Применение и преимущества надежной тормозной системы
Обработка с ЧПУ
В приложениях обработки с ЧПУ,Загрузочный робот с ЧПУиРобот для обслуживания станков с ЧПУиспользуются для загрузки и выгрузки заготовок на станки с ЧПУ. Надежная тормозная система гарантирует, что робот сможет точно позиционировать заготовку в станке, снижая риск ошибок и повышая качество обрабатываемых деталей. В случае возникновения чрезвычайной ситуации тормоза позволяют быстро остановить робота, предотвращая повреждение станка с ЧПУ и заготовки.

Сборочные линии
На сборочных линиях,Погрузочно-разгрузочный роботиРука робота с ЧПУиспользуются для перемещения компонентов между разными станциями. Тормозная система помогает поддерживать точное позиционирование компонентов во время сборки, обеспечивая точность конечного продукта. Это также обеспечивает подстраховку на случай каких-либо сбоев в процессе сборки.
Заключение и призыв к действию
В заключение отметим, что тормозная система является важнейшим компонентом робота для обслуживания машин, обеспечивая безопасность, точность и надежность производственных операций. Являясь ведущим поставщиком роботов для обслуживания машин, мы стремимся поставлять высококачественные роботы с усовершенствованными тормозными системами. Наши роботы предназначены для удовлетворения разнообразных потребностей современного производства, будь то обработка с ЧПУ, сборочные линии или другие приложения.
Если вы хотите узнать больше о наших роботах для обслуживания машин и их тормозных системах или рассматриваете возможность приобретения решения для обслуживания машин для вашего производственного предприятия, мы рекомендуем вам связаться с нами. Мы можем предоставить вам подробную информацию о продукте, техническую поддержку и помощь в выборе подходящего робота для ваших конкретных требований. Давайте работать вместе, чтобы повысить эффективность и безопасность ваших производственных процессов.
Ссылки
- ISO 10218:2011, Роботы и роботизированные устройства. Требования безопасности для промышленных роботов.
- Справочник по робототехнике, второе издание, под редакцией Томаса Р. Курфесса.


