


Промышленный ландшафт постоянно развивается, и технологии играют ключевую роль в формировании работы заводов. Среди наиболее значительных достижений можно назвать промышленных роботов, которые стали важным активом в производственных процессах. Существует две основные категории промышленных роботов: коллаборативные роботы (коботы) и традиционные промышленные роботы. Как поставщик промышленных роботов, я своими глазами видел уникальные характеристики и возможности применения каждого типа. В этом блоге я рассмотрю различия между коллаборативными и традиционными промышленными роботами, чтобы помочь вам принять обоснованное решение для ваших производственных нужд.
Особенности дизайна и безопасности
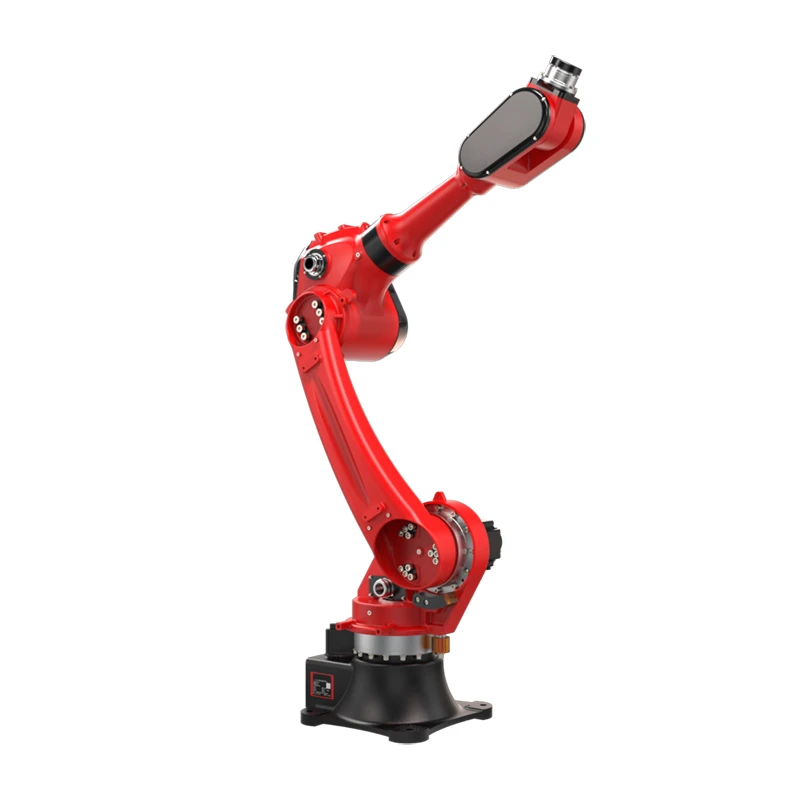
Традиционные промышленные роботы предназначены для высокоскоростных, высокоточных и тяжелых условий эксплуатации. Обычно это большие и мощные машины, заключенные в защитные клетки для защиты работников. Эти клетки необходимы, поскольку традиционные роботы работают на высоких скоростях и со значительной силой. Например,Сварочный промышленный роботиспользуемые в автомобилестроении, могут быстро передвигаться и работать с тяжелым сварочным оборудованием. Любой случайный контакт с работником может привести к серьезной травме.
С другой стороны, коллаборативные роботы предназначены для безопасной работы вместе с людьми. Они имеют более компактную и легкую конструкцию по сравнению с традиционными роботами. Коботы оснащены расширенными функциями безопасности, такими как технология определения силы. Эта технология позволяет коботу определять момент контакта с человеком или объектом и немедленно прекращать свою работу. Например, если рабочий случайно столкнется с коботом во время сборки мелких деталей, кобот остановит свое движение, чтобы предотвратить вред. Эта функция устраняет необходимость в больших каркасах безопасности, делая рабочее пространство более гибким и эффективным.

Программирование и простота использования
Программирование традиционных промышленных роботов может оказаться сложным и трудоемким процессом. Зачастую это требует специальных знаний языков программирования и систем робототехники. Инженерам необходимо написать подробный код, чтобы определить движения, задачи и взаимодействие робота с другим оборудованием на заводе. Этот процесс программирования может занять недели или даже месяцы, особенно для сложных приложений. Например, программированиеРобот для обслуживания машиндля загрузки и выгрузки деталей со станка с ЧПУ требуется точная координация движений и времени.
Коллаборативные роботы, напротив, известны своим удобным интерфейсом программирования. Многих коботов можно запрограммировать с помощью простого обучающего пульта или путем физического управления рукой робота желаемыми движениями. Этот метод «ручного управления» позволяет неспециалистам, например, операторам в заводских цехах, быстро программировать кобота для новых задач. Например, рабочий может просто схватить руку кобота и переместить ее в те позиции, где ему необходимо брать и размещать предметы. Затем кобот запомнит эти позиции и повторит задачу автономно. Такая простота программирования сокращает время простоев и позволяет быстрее внедрять новые процессы.
Приложения
Традиционные промышленные роботы превосходно справляются с объемными повторяющимися задачами, требующими высокой точности и скорости. Они обычно используются в таких отраслях, как автомобилестроение, электроника, продукты питания и напитки. В автомобильной промышленности,Автоматический сварочный роботиспользуются для сварки кузовов автомобилей с исключительной точностью и стабильностью. Эти роботы могут работать непрерывно в течение долгих часов, обеспечивая высокое качество сварных швов и повышая эффективность производства.
Коллаборативные роботы более универсальны с точки зрения применения. Их можно использовать в широком спектре отраслей и задач: от мелкосерийного производства до контроля качества. Например,4-осевой робот для выбора и размещенияможет использоваться на предприятии по производству электроники для сбора небольших компонентов и размещения их на печатной плате. Коботов также можно использовать для таких задач, как упаковка, сборка и проверка, где они могут работать вместе с людьми для повышения производительности и гибкости.
Расходы
Первоначальная стоимость традиционных промышленных роботов обычно выше, чем у коллаборативных роботов. Традиционные роботы требуют значительных инвестиций в оборудование, программное обеспечение и установку. Кроме того, стоимость программирования и обслуживания может быть существенной. Специализированные навыки программирования, необходимые для традиционных роботов, часто требуют найма опытных инженеров, что увеличивает общую стоимость.
С другой стороны, коллаборативные роботы имеют более низкие первоначальные затраты. Они более доступны для малых и средних предприятий (МСП), у которых может не быть больших бюджетов, необходимых для традиционных роботов. Простота программирования также снижает потребность в дорогостоящих услугах программирования. Более того, гибкость коботов позволяет использовать их в нескольких приложениях, обеспечивая более высокую окупаемость инвестиций с течением времени.
Масштабируемость
Когда дело доходит до масштабируемости, традиционные промышленные роботы хорошо подходят для крупномасштабного производства. Их можно легко интегрировать в существующие производственные линии и тиражировать для увеличения производственных мощностей. Например, на крупном автомобильном заводе вдоль сборочной линии можно установить несколько традиционных роботов для одновременного выполнения одной и той же задачи, что значительно увеличивает скорость производства.
Коллаборативные роботы предлагают другой тип масштабируемости. Их можно легко добавлять в рабочее пространство или удалять из него по мере изменения производственных потребностей. Это делает их идеальными для предприятий, которые испытывают колебания спроса или которым необходимо быстро адаптироваться к новым линейкам продуктов. Например, компания, производящая сезонную продукцию, может использовать коботов для увеличения производства в пиковые сезоны, а затем перенаправлять их на другие задачи или хранить, когда спрос снижается.
Заключение
Таким образом, как коллаборативные, так и традиционные промышленные роботы имеют свои уникальные преимущества и подходят для различных производственных сценариев. Традиционные промышленные роботы являются идеальным выбором для выполнения больших объемов повторяющихся задач, требующих высокой точности и скорости, в то время как коллаборативные роботы предлагают гибкость, простоту использования и способность безопасно работать вместе с людьми.
Как поставщик промышленных роботов, я понимаю, что выбор подходящего типа робота для вашего бизнеса является решающим решением. Это зависит от различных факторов, таких как объем вашего производства, сложность задач, ваш бюджет и необходимый вам уровень гибкости. Если вы все еще не уверены, какой тип робота лучше всего подходит для ваших производственных нужд, я рекомендую вам обратиться за консультацией. Мы можем подробно обсудить ваши конкретные требования и помочь вам выбрать наиболее подходящее решение для промышленного робота. Ищете ли вы высокую скоростьВысокоскоростной робот для захвата и размещенияили надежный сварочный робот, у нас есть опыт и продукты, отвечающие вашим потребностям. Давайте работать вместе, чтобы повысить эффективность вашего производства и конкурентоспособность на рынке.
Ссылки
- «Промышленная робототехника: технологии, программирование и приложения», Питер Корк.
- «Коллаборативные роботы: проектирование, моделирование и взаимодействие человека с роботом», Винченцо Липпиелло и Бруно Сицилиано.
- Отраслевые отчеты ведущих фирм по исследованию рынка о промышленных роботах.


