


Как поставщик роботов-подборщиков, я был глубоко вовлечен в понимание сложного процесса того, как эти замечательные машины подбирают объекты сложной компоновки. В современных промышленных условиях потребность в эффективном и точном подборе объектов постоянно растет. Сложные макеты, наполненные различными объектами в разных ориентациях и расположениях, представляют собой серьезную проблему для роботов-подборщиков.
Сенсорные технологии: глаза и уши роботов-подборщиков
В основе способности робота-пикапа работать в сложных условиях лежит его сенсорная технология. Эти датчики служат глазами и ушами робота, позволяя ему точно воспринимать окружающую среду. Датчики технического зрения, такие как камеры, широко используются. Камеры высокого разрешения могут захватывать подробные изображения рабочего пространства, позволяя роботу определять положение, форму и ориентацию объектов. Например, на складе электронной коммерции, где множество упаковок разного размера сложены неравномерно, видеодатчик на роботе-заборщике может сканировать область, чтобы идентифицировать отдельные упаковки и спланировать лучший подход к комплектации.
Датчики обнаружения света и определения дальности (LiDAR) являются еще одним важным компонентом. Датчики LiDAR излучают лазерный свет и измеряют время, необходимое свету для отражения от объектов. Эти данные используются для создания 3D-карты окружающей среды. В сложной производственной схеме, где повсюду разбросаны машины и детали, датчики LiDAR помогают роботу-погрузчику перемещаться по пространству, не сталкиваясь с препятствиями, и точно определять местонахождение целевых объектов.
Тактильные датчики также необходимы, особенно при работе с хрупкими объектами или объектами неправильной формы. Эти датчики могут определять давление, силу и текстуру, предоставляя роботу информацию о том, как надежно захватить объект. Например, при поднятии хрупкого стеклянного предмета тактильный датчик может регулировать силу захвата, чтобы предотвратить его поломку.
Алгоритмы планирования пути
Как только робот-подборщик определил целевой объект с помощью датчиков, ему необходимо спланировать путь, чтобы добраться до него. Алгоритмы планирования пути играют жизненно важную роль в этом процессе. Одним из наиболее распространенных алгоритмов является алгоритм A*. Алгоритм A* — это эвристический алгоритм поиска, который находит кратчайший путь между начальной и конечной точками графа. В контексте робота-подборщика граф представляет собой рабочую область, а узлы занимают разные позиции в макете. Алгоритм учитывает такие факторы, как препятствия, возможности движения робота и расположение целевого объекта, чтобы найти наиболее эффективный путь.
Еще одним важным алгоритмом является алгоритм быстрого исследования случайного дерева (RRT). RRT — это алгоритм на основе выборки, который быстро исследует конфигурационное пространство робота. Он случайным образом генерирует узлы в рабочей области и соединяет их, образуя древовидную структуру. Этот алгоритм особенно полезен в сложных и динамичных средах, где макет может меняться со временем. Например, на предприятии пищевой промышленности, где конвейерные ленты постоянно движутся и вводятся новые объекты, алгоритм RRT может адаптироваться к этим изменениям и найти возможный путь для захвата объектов роботом.
Захватывающие механизмы
Захватный механизм — это часть робота-подборщика, которая непосредственно взаимодействует с объектами. Доступно несколько типов захватных механизмов, каждый из которых подходит для разных типов объектов и макетов. Вакуумные захваты обычно используются для захвата плоских и гладких предметов, таких как листы металла или пластика. Эти захваты используют всасывание, чтобы удерживать объект на месте. На полиграфической фабрике вакуумные захваты могут эффективно захватывать отпечатанные листы из стопки.

С другой стороны, механические захваты более универсальны и могут обрабатывать более широкий диапазон форм и размеров объектов. Обычно они состоят из двух или более пальцев, которые могут открываться и закрываться для захвата объекта. Некоторые механические захваты регулируются, что позволяет им адаптироваться к объектам разных размеров. Например, на автомобильном заводе механические захваты могут захватывать различные детали двигателя разных форм и размеров.
В дополнение к этим традиционным захватам существуют также мягкие захваты, изготовленные из гибких материалов. Мягкие захваты идеально подходят для работы с деликатными предметами или предметами неправильной формы, поскольку они могут принимать форму предмета и обеспечивать мягкий захват. В лабораторных условиях, где необходимо обращаться с хрупкими образцами, отличным выбором могут стать мягкие захваты.
Интеграция с общей системой
Робот-подборщик не работает изолированно, а интегрирован в общую систему. В промышленной среде его можно подключить к конвейерной системе, центру управления и другим роботам. Эта интеграция имеет решающее значение для эффективной работы процесса погрузки в сложной компоновке.
Роботу-подборщику необходимо связаться с системой конвейерной ленты, чтобы узнать время прибытия и положение объектов. Например, на упаковочном заводе робот-подборщик должен координировать свои действия с конвейерной лентой, чтобы забирать продукцию в нужное время и в нужном месте. Центр управления играет ключевую роль в управлении всей операцией. Он может отправлять команды роботу-подборщику в зависимости от производственного графика и состояния макета.
Более того, в среде с несколькими роботами роботы-подборщики должны взаимодействовать друг с другом. Они могут обмениваться информацией о планировке, положении объектов и своих задачах, чтобы избежать помех и повысить общую эффективность. Например, в крупном распределительном центре несколько роботов-захватчиков работают вместе, подбирая товары с разных стеллажей и перемещая их в зону упаковки.
Предложения нашей компании
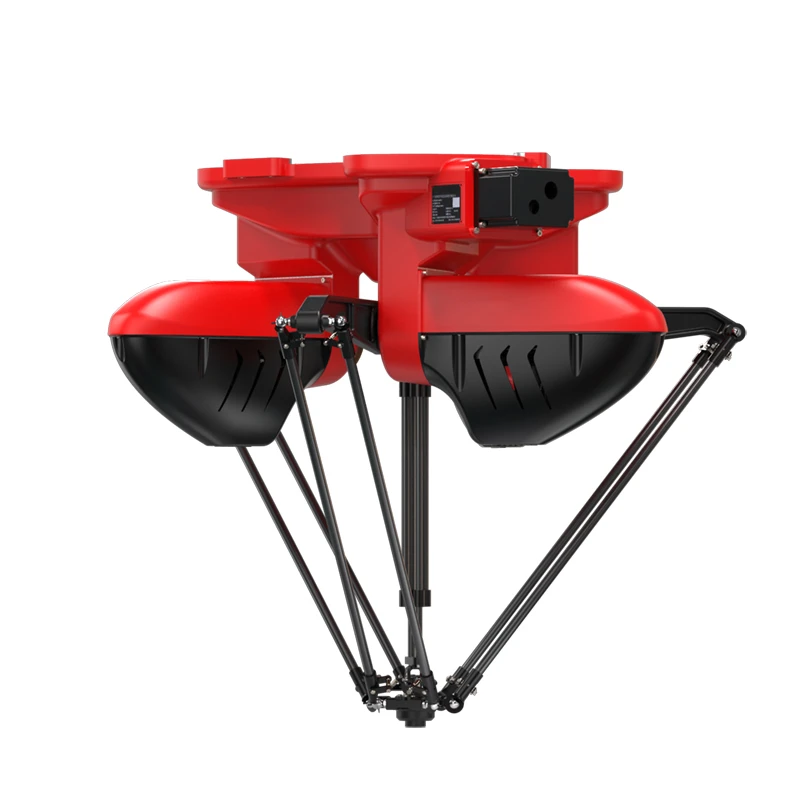
Как поставщик роботов-подборщиков, мы предлагаем широкий ассортимент продукции, предназначенной для удовлетворения разнообразных потребностей различных отраслей промышленности. НашВысокоскоростной робот для захвата и размещенияидеально подходит для применений, где скорость имеет решающее значение, например, при крупносерийном производстве. Он может поднимать и размещать объекты с невероятно высокой скоростью, сохраняя при этом высокую точность.
4-осевой робот для выбора и размещенияобеспечивает превосходную гибкость и подходит для решения множества задач в сложных планировках. Благодаря четырехосному движению он может легко достигать объектов в разных положениях и ориентациях.
НашРоботизированная рука для сбора урожаяразработан с использованием передовых механизмов захвата и сенсорной технологии. Он может обрабатывать широкий спектр объектов: от небольших электронных компонентов до крупных промышленных деталей.
И нашПоднимите роботаиПодберите и разместите промышленного роботаимеют широкие возможности настройки для удовлетворения конкретных требований различных клиентов. Независимо от того, работаете ли вы в сфере электронной коммерции, производства или пищевой промышленности, у нас есть подходящее решение для вас.
Свяжитесь с нами для покупки и консультации
Если вы ищете надежный робот-погрузчик для вашей сложной компоновочной среды, мы здесь, чтобы помочь. Наша команда экспертов может предоставить подробные консультации, индивидуальные решения и послепродажную поддержку. Свяжитесь с нами сегодня, чтобы обсудить ваши конкретные потребности и начать путь к более эффективной и автоматизированной работе.
Ссылки
- ЛаВалле, С.М. (2006). Алгоритмы планирования. Издательство Кембриджского университета.
- Сицилиано Б. и Хатиб О. (ред.). (2016). Справочник Спрингера по робототехнике. Спрингер.
- Сукхатме Г.С., Бургард В. и Фокс Д. (2011). Знакомство с автономными мобильными роботами. Пресс-центр МТИ.


