


Промышленные роботы произвели революцию в обрабатывающей промышленности, особенно при выполнении задач по погрузке и разгрузке. Как поставщик промышленных роботов, я лично стал свидетелем того, как эти роботы оптимизируют операции, повышают эффективность и общую производительность. В этом блоге я углублюсь в тонкости того, как промышленные роботы выполняют задачи по погрузке и разгрузке, изучая связанные с этим технологии, процессы и преимущества.
Технология погрузки и разгрузки роботов
Промышленные роботы оснащены передовыми технологиями, которые позволяют им выполнять задачи по погрузке и разгрузке точно и эффективно. Эти технологии включают датчики, исполнительные механизмы и системы управления, которые работают вместе, чтобы гарантировать, что робот сможет точно идентифицировать, захватывать и перемещать объекты.
Датчики
Датчики играют решающую роль в работе погрузочно-разгрузочных роботов. Они предоставляют роботу информацию о его окружении, такую как положение, ориентация и форма объектов. Общие типы датчиков, используемых в промышленных роботах, включают датчики зрения, датчики приближения и датчики силы.
Датчики зрения, такие как камеры и лазерные сканеры, позволяют роботу «видеть» свое окружение. Они могут обнаруживать присутствие объектов, определять их форму и размер, а также определять их положение и ориентацию. Эта информация затем используется системой управления робота для планирования его движений и выполнения задач по погрузке и разгрузке.
Датчики приближения используются для обнаружения объектов поблизости от робота. Они могут чувствовать, когда объект приближается к захвату или конечному исполнительному устройству робота, что позволяет роботу соответствующим образом корректировать свои движения. Датчики приближения особенно полезны в приложениях, где роботу необходимо забирать объекты с конвейерной ленты или контейнера.
Датчики силы используются для измерения силы, прилагаемой захватом или концевым эффектором робота. Они могут гарантировать, что робот приложит необходимое усилие при захвате объекта, предотвращая повреждение объекта или захвата. Датчики силы также используются для обнаружения успешного поднятия или размещения объекта, что позволяет роботу перейти к следующей задаче.
Приводы
Приводы отвечают за перемещение суставов и рабочего органа робота. Они преобразуют электрическую энергию в механическое движение, позволяя роботу выполнять широкий спектр задач. Общие типы приводов, используемых в промышленных роботах, включают электродвигатели, гидравлические и пневматические цилиндры.
Электродвигатели являются наиболее часто используемыми приводами в промышленных роботах. Они эффективны, надежны и просты в управлении. Электродвигатели могут использоваться для привода суставов робота, позволяя роботу двигаться в различных направлениях. Их также можно использовать для приведения в действие захвата или концевого эффектора робота, позволяя роботу захватывать объекты и манипулировать ими.
Гидравлические цилиндры и пневматические цилиндры используются в приложениях, где требуется высокая сила или высокая скорость. В гидравлических цилиндрах для создания силы используется гидравлическая жидкость, а в пневматических цилиндрах используется сжатый воздух. Эти типы приводов обычно используются в тяжелых условиях, таких как подъем и перемещение крупных объектов.
Системы управления
Системы управления — это мозг промышленного робота. Они получают данные от датчиков, обрабатывают информацию и отправляют команды исполнительным механизмам для управления движениями робота. Системы управления могут быть запрограммированы на выполнение различных задач, таких как подъем объектов, размещение их в определенном месте и повторение процесса.
В промышленных роботах используются два основных типа систем управления: обучающее подвесное управление и автономное программирование. Управление подвесным пультом обучения включает в себя ручное управление роботом посредством серии движений с помощью портативного устройства, называемого подвесным пультом обучения. Затем движения робота записываются и сохраняются в системе управления, которую можно использовать для повторения процесса.
Автономное программирование предполагает использование программного обеспечения для программирования движений робота без физического взаимодействия с роботом. Этот тип программирования обычно используется в приложениях, где роботу необходимо выполнять сложные задачи или где производственная среда часто меняется.
Процесс загрузки и выгрузки задач
Процесс загрузки и разгрузки обычно включает в себя несколько этапов, включая идентификацию объекта, захват, перемещение и размещение. Каждый шаг тщательно планируется и выполняется, чтобы робот мог выполнять задачу эффективно и точно.
Идентификация объекта
Первым шагом в процессе погрузки и разгрузки является определение объекта, который необходимо поднять или разместить. Обычно это делается с помощью видеосенсоров, которые могут обнаруживать присутствие объекта и определять его положение и ориентацию. Датчики технического зрения отправляют эту информацию в систему управления роботом, которая использует ее для планирования движений робота.

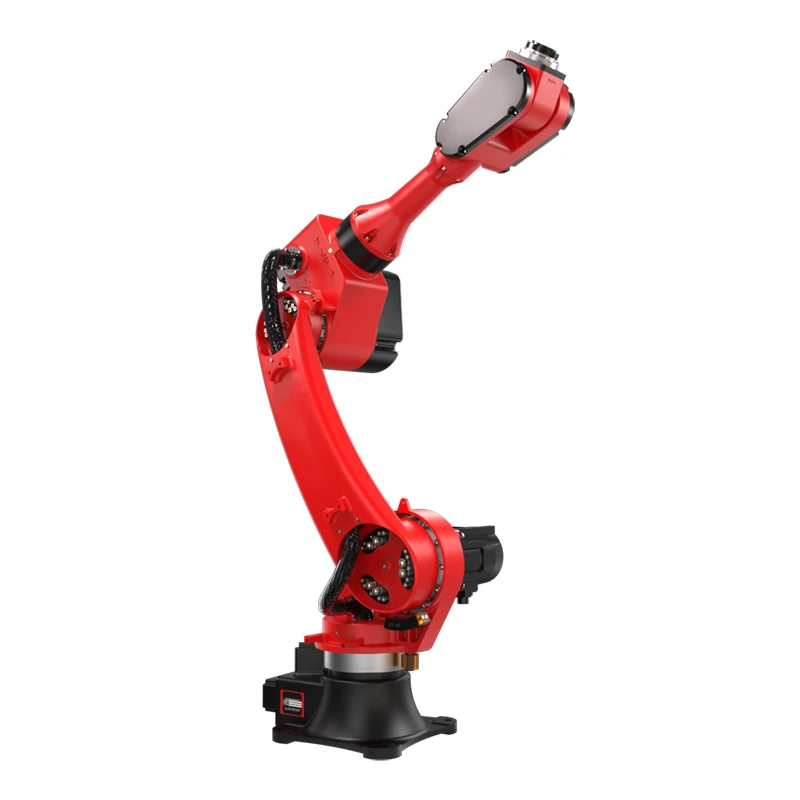
Схватив
Как только объект идентифицирован, роботу необходимо его схватить. Обычно это делается с помощью захвата или концевого эффектора, который предназначен для надежного удержания объекта. Захват может представлять собой простое механическое устройство, например зажим или присоску, или более сложное устройство, например роботизированную руку.
Система управления робота использует информацию от датчиков, чтобы определить лучший способ захвата объекта. Он учитывает такие факторы, как форма, размер и вес объекта, а также положение и ориентация захвата. Как только захват будет установлен правильно, система управления посылает команду на приводы, чтобы закрыть захват и надежно удержать объект.
Движение
После того, как объект был схвачен, роботу необходимо переместить его в нужное место. Обычно это делается с помощью шарниров и приводов робота, которые позволяют роботу двигаться в различных направлениях. Система управления роботом использует информацию от датчиков для планирования движений робота и обеспечения безопасного и эффективного перемещения объекта.
Движение объекта может быть как линейным, так и вращательным, в зависимости от требований задачи. Линейное движение предполагает перемещение объекта по прямой линии, а вращательное движение предполагает вращение объекта вокруг оси. Систему управления роботом также можно запрограммировать на выполнение сложных движений, например, по криволинейным траекториям или многоосным движениям.
Размещение
Как только объект был перемещен в нужное место, роботу необходимо разместить его. Обычно это делается путем открытия захвата и отпускания объекта. Система управления робота использует информацию от датчиков, чтобы обеспечить правильное положение и ориентацию объекта.
Размещение объекта может быть как точным, так и приблизительным, в зависимости от требований задачи. Точное размещение предполагает размещение объекта в определенном месте с высокой степенью точности, тогда как приблизительное размещение предполагает размещение объекта в общей области без высокой степени точности.
Типы промышленных роботов для погрузочно-разгрузочных работ
Существует несколько типов промышленных роботов, которые обычно используются для задач погрузки и разгрузки. Каждый тип робота имеет свои уникальные особенности и возможности, которые делают его подходящим для различных применений.
Загрузочный робот с ЧПУ
Роботы-загрузчики с ЧПУ предназначены для загрузки и разгрузки заготовок со станков с ЧПУ. Они обычно используются в приложениях, где требуется высокая точность и повторяемость. Роботы-загрузчики с ЧПУ могут быть запрограммированы для выполнения различных задач, таких как сбор заготовок с конвейерной ленты, размещение их на станке с ЧПУ и удаление их после завершения процесса обработки.
Поднимите робота
Роботы-подборщики предназначены для захвата объектов с конвейерной ленты или контейнера и размещения их в определенном месте. Они обычно используются в приложениях, где требуется высокая скорость и точность. Роботов-подборщиков можно запрограммировать на выполнение различных задач, таких как сортировка предметов, упаковка их в коробки и укладка на поддоны.
Промышленный робот-паллетизатор
Промышленные роботы-паллетировщики предназначены для штабелирования предметов на поддоны. Они обычно используются в приложениях, где требуется высокая пропускная способность и эффективность. Промышленные роботы-укладчики поддонов могут быть запрограммированы для выполнения различных задач, таких как сбор предметов с конвейерной ленты, размещение их на поддоне и расположение их по определенному шаблону.
Робот для обслуживания станков с ЧПУ
Роботы для обслуживания станков с ЧПУ предназначены для обслуживания станков с ЧПУ. Они обычно используются в приложениях, где требуется высокая производительность и гибкость. Роботы для обслуживания станков с ЧПУ могут быть запрограммированы для выполнения различных задач, таких как загрузка и выгрузка заготовок со станка с ЧПУ, смена инструментов и мониторинг процесса обработки.
Погрузочно-разгрузочный робот
Погрузочно-разгрузочные роботы предназначены для загрузки и разгрузки объектов из различных источников, таких как конвейерные ленты, контейнеры и поддоны. Они обычно используются в приложениях, где требуется высокая универсальность и адаптируемость. Погрузочно-разгрузочные роботы могут быть запрограммированы на выполнение различных задач, таких как подъем объектов, размещение их в определенном месте и повторение процесса.
Преимущества использования промышленных роботов для погрузки и разгрузки
Использование промышленных роботов для выполнения задач по погрузке и разгрузке имеет ряд преимуществ. Эти преимущества включают повышение производительности, улучшение качества, снижение затрат на рабочую силу и повышение безопасности.
Повышенная производительность
Промышленные роботы могут выполнять задачи по погрузке и разгрузке намного быстрее, чем люди. Они могут работать 24 часа в сутки, 7 дней в неделю, не уставая и не допуская ошибок. Это позволяет производителям увеличивать объемы производства и более эффективно удовлетворять потребности своих клиентов.
Улучшенное качество
Промышленные роботы могут выполнять задачи по погрузке и разгрузке с высокой степенью точности и повторяемости. Они могут гарантировать, что объекты каждый раз будут подняты и помещены в правильное положение и ориентацию. Это способствует повышению качества продукции и уменьшению количества брака.
Снижение затрат на рабочую силу
Промышленные роботы могут заменить людей при погрузке и разгрузке. Это помогает снизить затраты на рабочую силу и улучшить прибыль производственной компании. Кроме того, промышленные роботы могут выполнять задачи, которые слишком опасны или сложны для выполнения людьми, например, подъем тяжелых предметов или работа в опасных условиях.
Повышенная безопасность
Промышленные роботы могут выполнять задачи по погрузке и разгрузке безопасным и контролируемым образом. Их можно запрограммировать так, чтобы они избегали столкновений с другими объектами и немедленно останавливались при обнаружении проблемы. Это помогает снизить риск несчастных случаев и травм на рабочем месте.
Заключение
Промышленные роботы стали неотъемлемой частью обрабатывающей промышленности, особенно при выполнении задач по погрузке и разгрузке. Они оснащены передовыми технологиями, которые позволяют им выполнять эти задачи точно и эффективно. Используя промышленных роботов, производители могут повысить свою производительность, улучшить качество своей продукции, снизить затраты на рабочую силу и повысить безопасность на рабочем месте.
Если вы хотите узнать больше о том, как промышленные роботы могут помочь вашему бизнесу, свяжитесь с нами. Мы являемся ведущим поставщиком промышленных роботов и можем предоставить вам новейшую информацию и решения для удовлетворения ваших конкретных потребностей. Давайте работать вместе, чтобы вывести ваши производственные операции на новый уровень.
Ссылки
- Робототехника: зрение, движение и управление Питер Корк
- Промышленная робототехника: технологии, программирование и приложения Майкла П. Грувера
- «Автоматизация, производственные системы и компьютерно-интегрированное производство», Микелл П. Грувер.


